
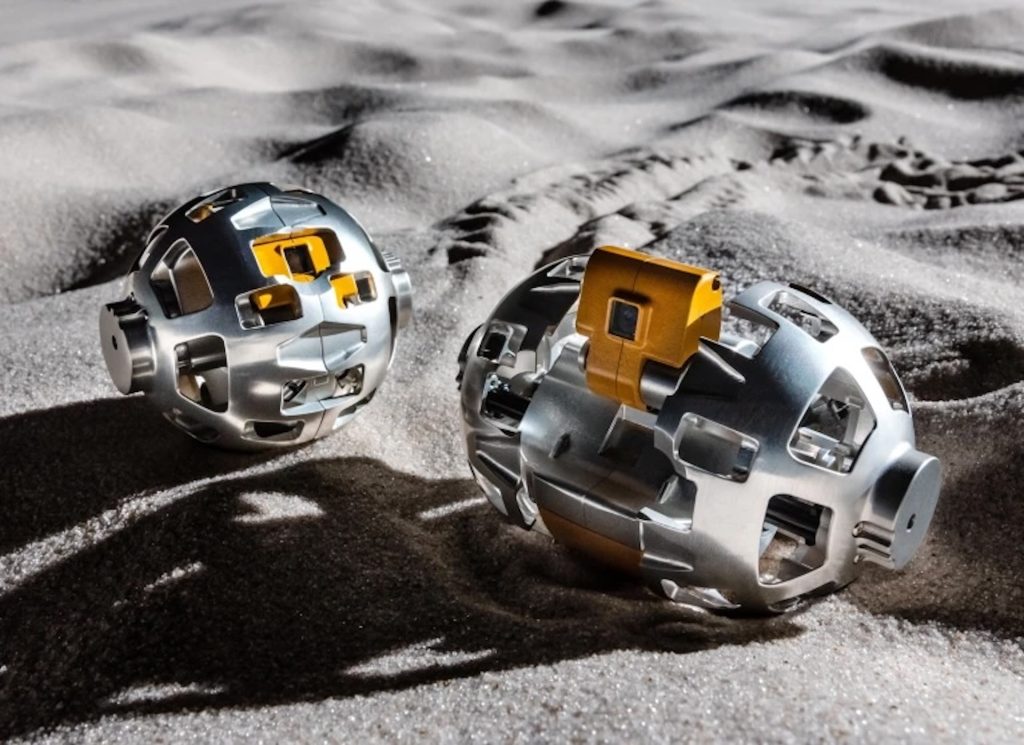
Agenția spațială japoneză JAXA a dezvăluit noi detalii despre o demonstrație tehnologică realizată în cadrul misiunii SLIM, la mai bine de doi ani după ce aceasta a plasat pe Lună un rover miniatural, capabil să își schimbe forma. Potrivit descrierii publicate de echipa misiunii, robotul a fost eliberat pe suprafața lunară și s-a transformat dintr-o sferă compactă într-un rover cu roți, care a fotografiat landerul și mediul din jur.
Japonia aduce în prim-plan un rover lunar de dimensiuni foarte mici
Misiunea este prezentată de JAXA ca un pas important în explorarea robotică autonomă, deoarece toate etapele-cheie ale deplasării și transmiterii datelor au fost realizate fără teleoperare de la sol. În relatarea tehnică publicată ulterior, cercetătorii spun că roverul a reușit să navigheze în zona imediată din jurul landerului SLIM și să trimită imaginile către un al doilea robot, care a retransmis datele spre Pământ.
LEV-1 și LEV-2: două rovere pentru o misiune autonomă
Sistemul Lunar Excursion Vehicle, dezvoltat de echipa condusă de Daichi Hirano, a inclus două platforme: LEV-1 și LEV-2. LEV-1 a fost conceput să comunice direct cu operatorii de pe Pământ și să se deplaseze printr-un mecanism de sărituri controlate. LEV-2, numit și SORA-Q, a pornit ca o sferă de aproximativ 8 inci în diametru și s-a transformat, după deployare, într-un rover cu două roți, camere și un stabilizator de coadă.
În studiul publicat în Science Robotics, echipa descrie LEV-2 drept un rover la scară centimetrică, proiectat să treacă dintr-o configurație sferică într-una cu roți pentru a se deplasa mai eficient pe terenul moale al Lunii. Cercetătorii spun că această abordare ar putea fi utilă pentru viitoare misiuni în zone greu accesibile pentru vehicule mai mari.
De ce contează roboții mici și transformabili
JAXA și autorii studiului susțin că roboții miniaturizați pot reduce semnificativ masa încărcăturii utile, un avantaj important în misiunile cu limite stricte de payload. Ei notează, de asemenea, că astfel de platforme ar putea ajunge în spații înguste, precum cratere mici, guri de ventilație, tuneluri sau tuburi de lavă, unde roboții convenționali nu pot pătrunde.
În același timp, echipa recunoaște că aceste sisteme au limite clare. Printre principalele constrângeri menționate se află puterea de calcul și capacitatea bateriei, iar roboții foarte mici au în general performanțe de mobilitate mai reduse. Totuși, cercetătorii spun că progresele în miniaturizare și în performanța de calcul, impulsionate și de dezvoltarea tehnologiilor IoT, au făcut posibile rovere mai mici, mai ușoare și mai inteligente.
Explorare autonomă pe teren lunar moale
Potrivit detaliilor publicate de echipă, LEV-2 a fost deployat imediat înainte de aselenizarea landerului SLIM. Odată ajuns pe suprafața lunară, roverul și-a extins autonom roțile, stabilizatorul și camerele, crescându-și mobilitatea și stabilitatea pe terenul moale. Apoi a explorat zona din jurul landerului și a capturat imagini atât cu SLIM, cât și cu mediul înconjurător.
Autorii studiului subliniază că această explorare a fost realizată fără teleoperare de la sol, ceea ce marchează o premieră istorică în explorarea lunară, potrivit descrierii lor. După încheierea deplasării, LEV-2 a transmis imaginile către LEV-1, iar acesta le-a retransmis către Pământ, toate aceste etape fiind, la rândul lor, autonome.
Ce s-a întâmplat după misiune
Echipa spune că roverul transformabil a funcționat mai mult de 100 de minute înainte de pierderea comunicației cu LEV-1. Cauza exactă nu este stabilită, iar cercetătorii spun că ar fi nevoie de examinarea directă a celor două rovere pentru a clarifica situația. Printre ipotezele menționate se află efectele mișcărilor de săritură ale lui LEV-1 sau epuizarea bateriei.
Chiar și cu aceste limite, autorii consideră că misiunea arată potențialul roboților mici, autonomi și transformabili de a explora medii cu risc ridicat, dar cu valoare științifică mare. Ei indică în special zone precum craterele abrupte, peșterile și gurile de ventilație, unde vehiculele mari nu pot ajunge în siguranță.
Mesajul practic al misiunii este clar: în viitoarele explorări planetare, nu doar dimensiunea unui robot va conta, ci și capacitatea lui de a se adapta autonom la teren și la sarcinile din teren.